1
眼球を撮影
左右カメラで瞳孔を検出し,眼球の向きを推定します.

MR空間の奥行きにある物体へ,人はどのように視線を向けるのか.両眼の動きから3D視線を推定する研究.
3D Gaze on Stationary and Moving Visual Targets in Mixed Reality Environments — 静止・移動する仮想ターゲットを使い,立体的な視線計測の方法と精度を調べました.
通常の視線計測は画面上の2D座標を調べます.しかし,Mixed Reality(MR)では仮想物体が異なる奥行きに配置され,手前と奥のどちらを見ているかも重要です.
本研究は,左右の眼球の視線方向を計測し,3D空間上の注視位置を推定するシステムを構築.物体までの距離,背景の奥行き手掛かり,見かけの大きさが測定にどう影響するかを調べました.
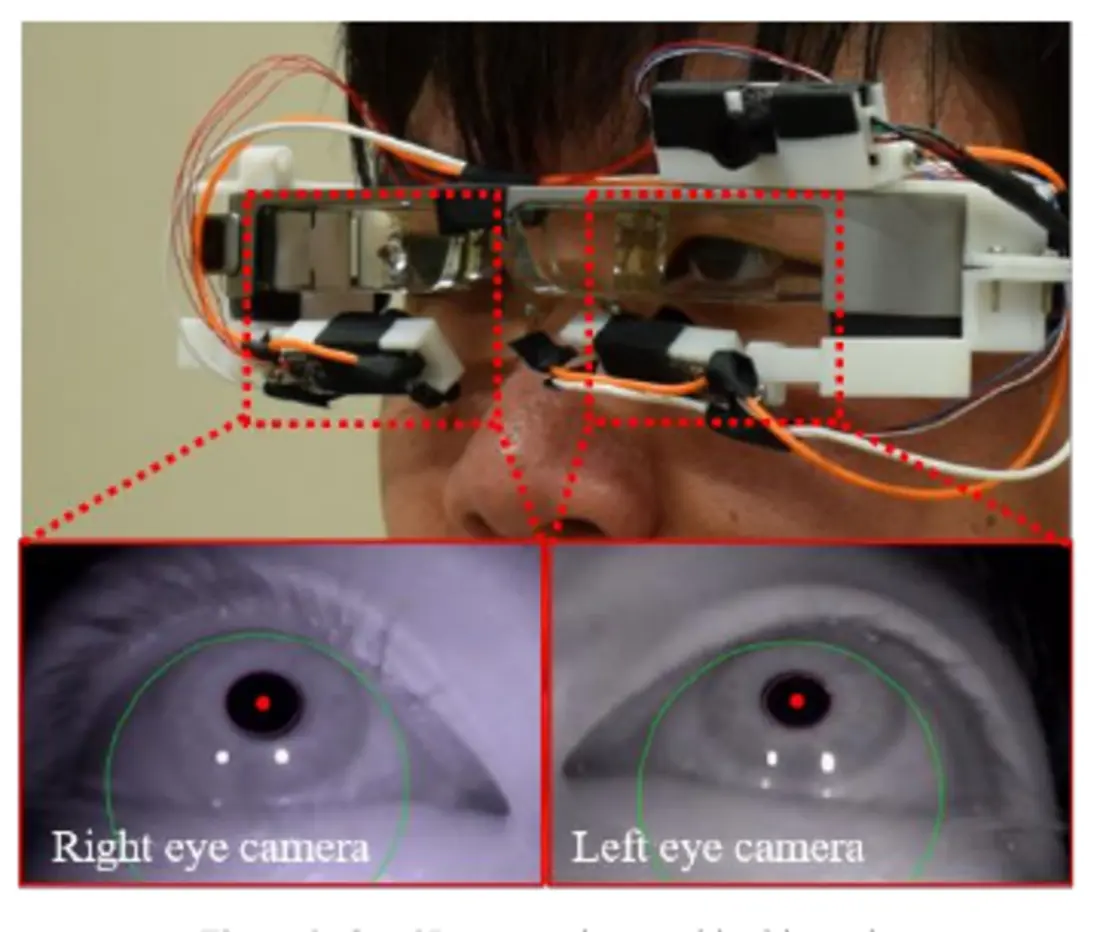
光学シースルーHMDに小型カメラを取り付け,両眼の瞳孔位置から視線方向を推定します.左右の視線の交わりを利用して3D視線位置を計算します.
| 項目 | 論文で使用した設定 |
|---|---|
| 表示装置 | EPSON Moverio BT-30E(光学シースルーHMD) |
| 眼球カメラ | 左右2台,各60 Hz |
| 瞳孔計測 | 940 nm赤外線透過フィルター,Pupil Capture |
| 描画・通信 | openFrameworks 0.11.0,ZeroMQ |
| 仮想物体の生成 | 両眼間距離を6.3 cmに設定 |
| 3D視線推定 | 両眼の水平・垂直視線角を多項式に変換 |
出典:論文 Section II–III.装置は研究目的で作成した試作機です.
左右カメラで瞳孔を検出し,眼球の向きを推定します.
奥行きの異なる既知の仮想点を見て,多項式の係数を求めます.
視線角度を空間座標へ変換し,注視点の軌跡を可視化します.
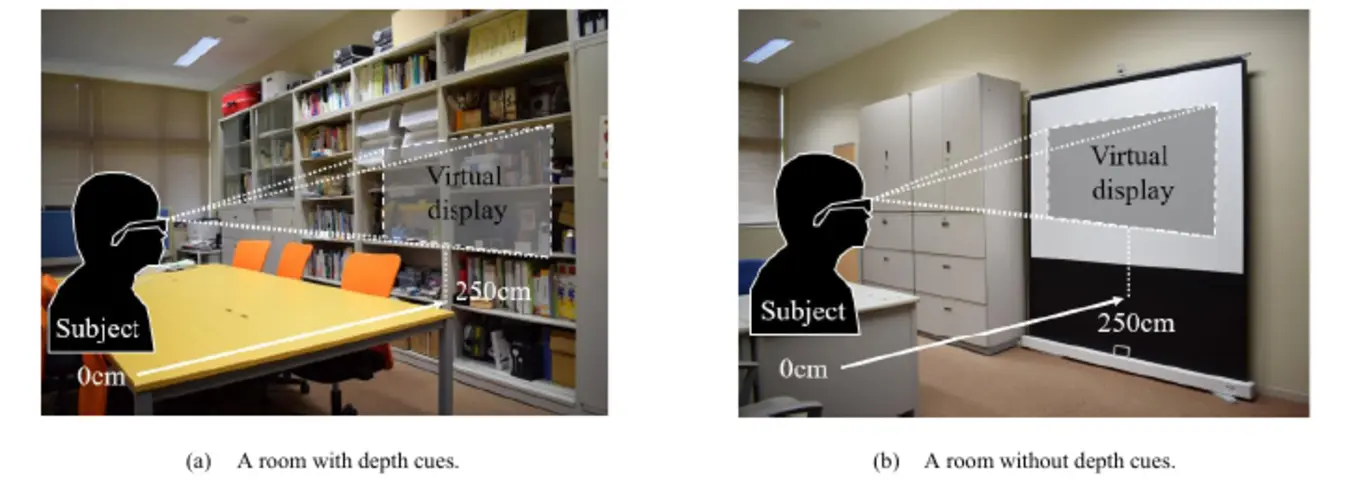
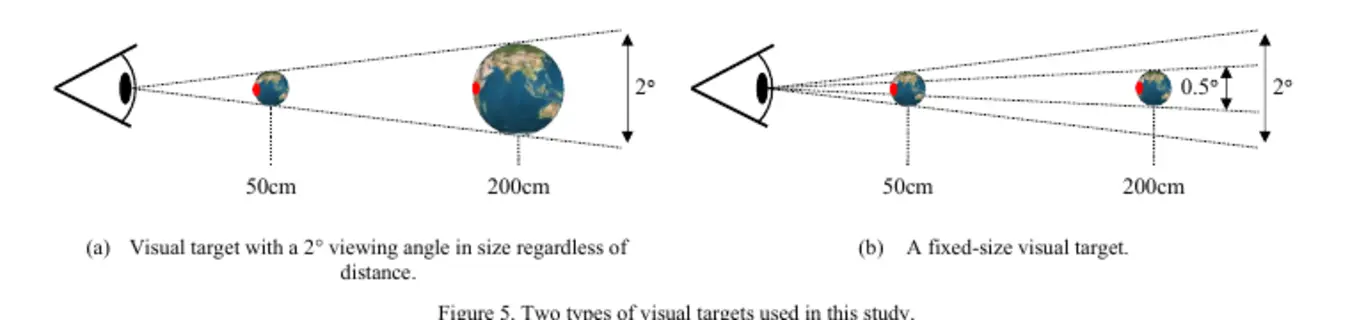
奥行きを感じる家具のある室内と,奥行き手掛かりの少ないスクリーン環境を比較.さらに仮想物体の大きさを変える2つの提示方式を使いました.
| 参加者 | 男性5名,平均23.6歳 |
|---|---|
| 移動視標の解析 | 4名(1名は追跡困難で除外) |
| 観察位置 | 対象の棚/スクリーンから250 cm |
| 照度・色温度 | 約150 lx・5500 K |
| 比較環境 | 奥行き手掛かりあり/なし |
| 校正点 | 36点,4つの奥行き平面 |
|---|---|
| 評価用静止点 | 12点(75,125,175 cm) |
| 静止点の提示 | 各3秒 |
| 移動点 | 11の位置,200 → 50 cm |
| 移動時間 | 5秒(両端で各1秒停止) |
| 物体の大きさ | 視角約2°一定/物理サイズ一定 |
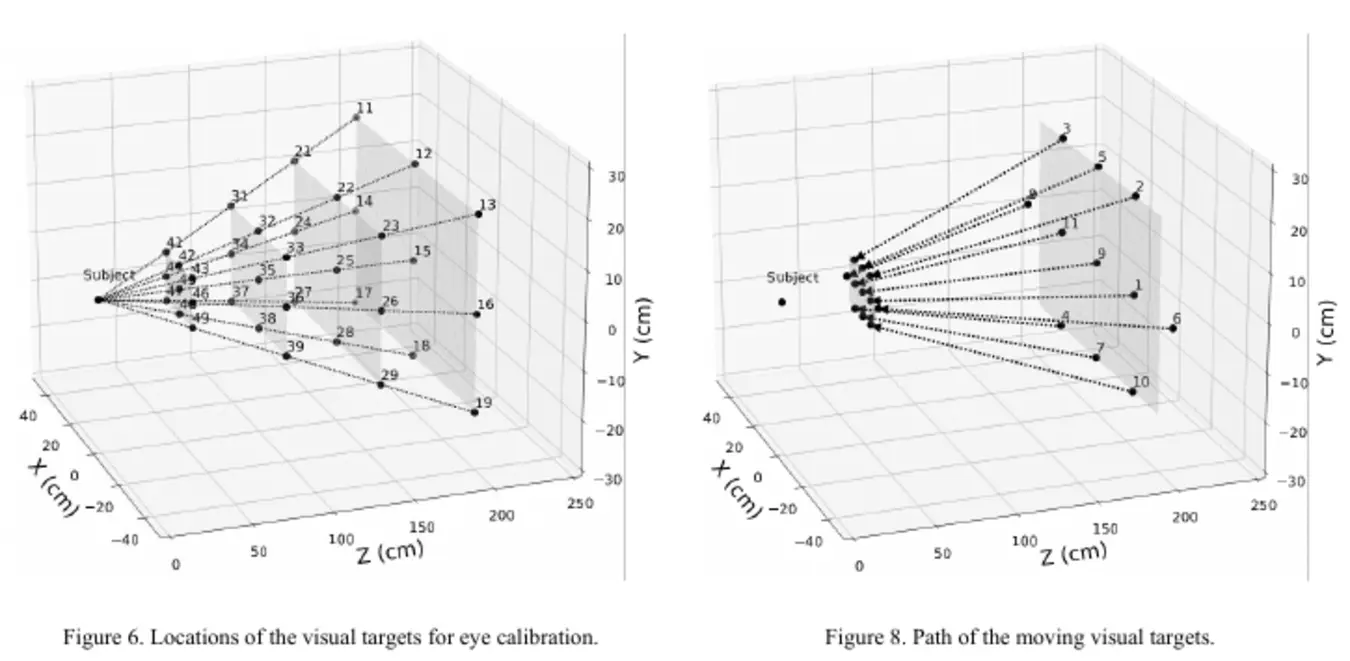
3D位置への変換には,係数45個のType Iと,視線角の制約を加えた係数22個のType IIを比較しました.校正点にどれだけ合うかと,別の位置を見たときの精度を分けて評価しています.
| 環境 | ターゲットの大きさ | Type I/45係数 | Type II/22係数 |
|---|---|---|---|
| 奥行き手掛かりあり | 物理サイズ一定 | 17.25 | 24.02 |
| 奥行き手掛かりあり | 視角一定 | 17.97 | 24.65 |
| 奥行き手掛かりなし | 物理サイズ一定 | 18.11 | 25.21 |
| 奥行き手掛かりなし | 視角一定 | 14.72 | 20.68 |
出典:論文 Table I.誤差は小さいほど良好.校正点ではType Iの誤差が小さく,多項式の種類の主効果は有意でした(p = .002).
| 推定式 | 係数の数 | 平均3D誤差 | 評価 |
|---|---|---|---|
| Type I | 45 | 32.11 cm | 校正点への適合が良い |
| Type II | 22 | 26.88 cm | 未使用点でより良好 |
出典:論文 Table II.対応のあるt検定で差が認められました(t(19) = 2.640,p = .016).値は評価用の静止視標での結果であり,実用的な高精度を達成したことを意味しません.
係数の多いType Iは校正に用いた点にはよく合いました.一方,校正に使っていない静止点では,より単純なType IIの方が誤差を抑えました.3D視線計測では,未知の位置に対する再現性を確かめることが重要です.
奥から手前へ動く視標を追跡し,視線が空間内でどう移動するかを3D軌跡として表示しました.奥行き手掛かりの有無や見かけの大きさを変更しても,本実験の範囲では統計的に有意な精度差は確認できませんでした.
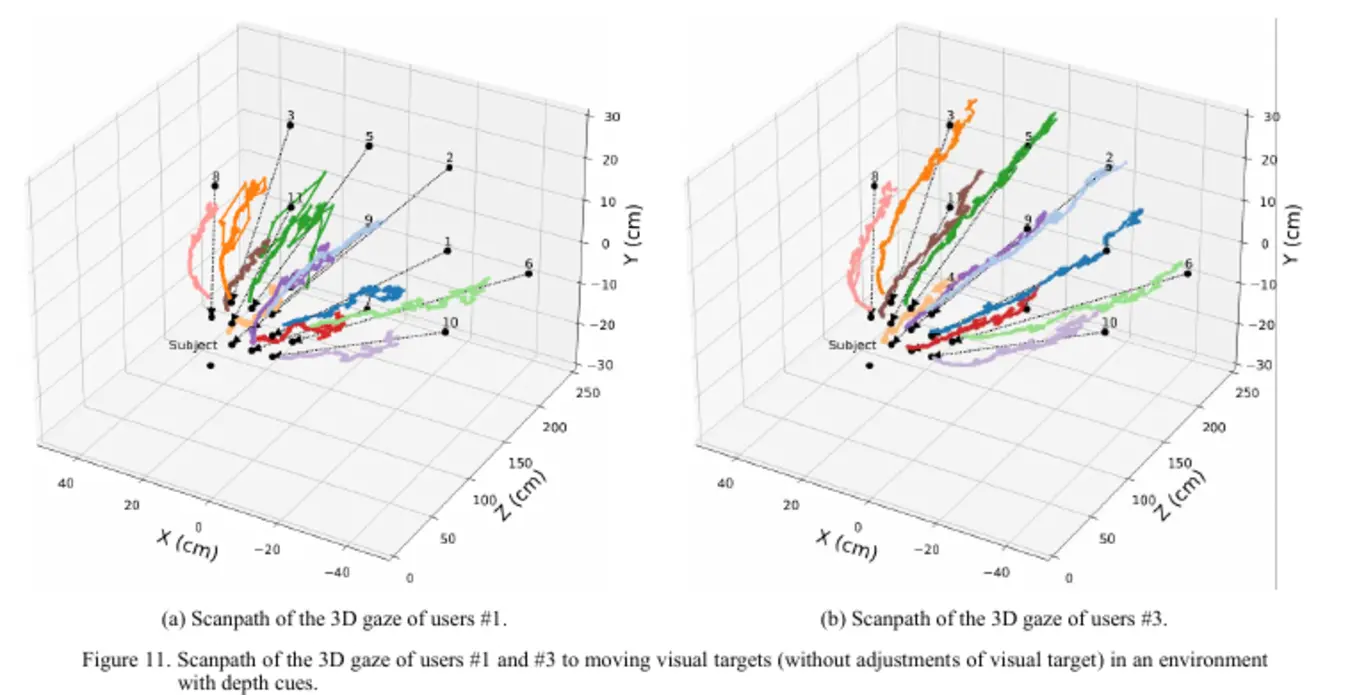
| 比較する要因 | F値 | p値 | 今回の結果 |
|---|---|---|---|
| 奥行き手掛かりの有無 | 0.285 | .603 | 有意差なし |
| 視標サイズ調整の有無 | 1.873 | .196 | 有意差なし |
出典:論文 Section V(各F(1,12)).有意差なしは「影響が絶対にない」ことの証明ではありません.
試作したHMDで,MR空間の静止物体だけでなく,奥行き方向に移動する物体への3D視線を測れることを示しました.一方,評価用静止点の平均誤差は数十cmと大きく,係数推定や装置校正の改善が必要です.参加者も少数であるため,一般化には追加検証が求められます.
Kenta Kato and Oky Dicky Ardiansyah Prima
International Journal on Advances in Life Sciences, Vol. 13, No. 1 & 2 (2021), pp. 104–113.