
2つのセンサで,
超音波画像を3Dに.
手持ちの超音波プローブに小さな計測装置を取り付け,乳腺の立体画像を再構成する研究.
Portable Freehand 3D Breast Ultrasound — 複雑な位置追跡装置に依存せず,移動距離と傾きを測る2自由度(2DoF)方式で,可搬性と低コスト化を目指します.
2D超音波から,立体的な情報へ
一般的な超音波検査は断面画像を見ながら行います.複数の断面を組み合わせて3D画像を作るには,「それぞれの画像が,空間のどの位置と角度で撮影されたか」という情報が必要です.
光学式トラッカーなどを用いる方法もありますが,装置が大きく,設置・運用が複雑になりがちです.
ローラーとヒンジで動きを測る
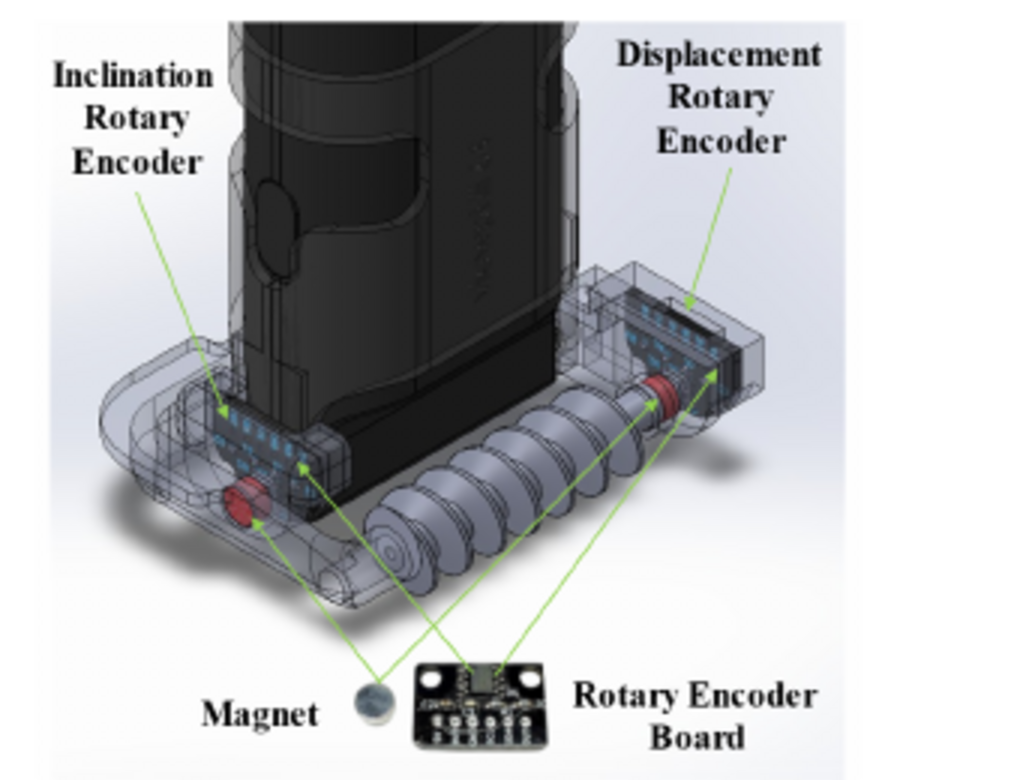
プローブに取り付ける専用の3Dプリント部品に,2個の磁気式回転エンコーダを搭載しました.
| 構成要素 | 役割・設定 |
|---|---|
| 回転エンコーダ | AS5600 × 2個(磁気式) |
| 移動距離 | 滑りを抑えたローラーの回転量から計測 |
| 傾斜角 | ヒンジの回転角を直接計測 |
| 姿勢情報 | 2自由度(移動・傾斜)+計測時刻 |
| 制御・取得 | Seeed Studio XIAO ESP32S3 |
| 3D再構成 | 3D Slicer,断面配置と線形補間 |
断面をつなぎ,3D画像を再構成
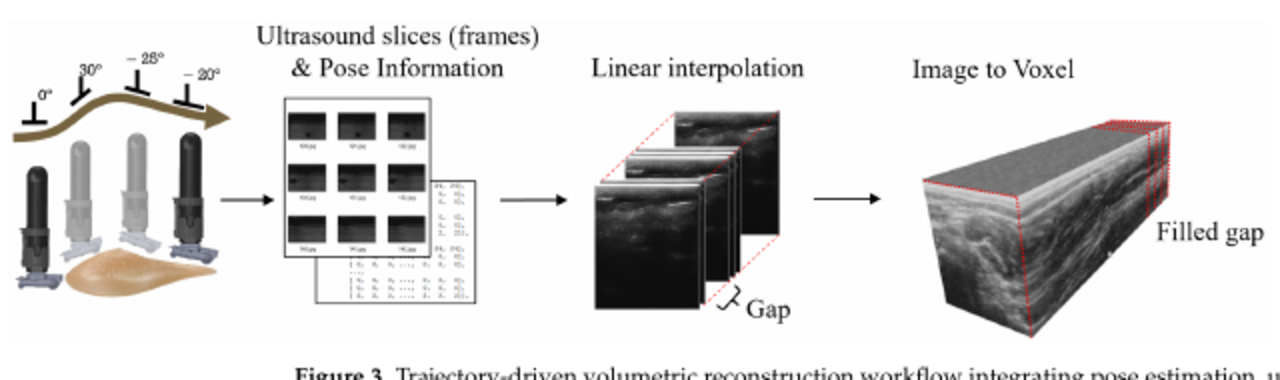
取得した2D画像を位置・傾き情報に合わせて空間へ並べ,画像間のすき間を補間します.最終的な3D画像の作成には,医用画像処理ソフトウェアの3D Slicerを利用しています.
画像+動きの計測
撮影中の超音波フレームとエンコーダ値を時刻に基づいて記録.
空間上に配置
移動距離と傾きから各断面の位置を推定し,走査軌跡を復元.
3Dとして可視化
断面間を補間し,内部構造を立体的に観察できるボリュームへ.
実験で確かめた測定精度
ロボットアームによる既知の移動・傾斜を基準として,装置の計測性能を評価しました.
| 測定項目 | 条件 | RMSE(誤差) |
|---|---|---|
| 移動距離 | 乾燥した表面 | 0.38 mm |
| 移動距離 | ゲル塗布面 | 0.81 mm |
| 傾斜角 | 回転エンコーダ | 2.76° |
RMSEは平均二乗誤差平方根.小さい値ほど参照値に近い計測です.
| 対象 | 乳腺ファントム BB-03 |
|---|---|
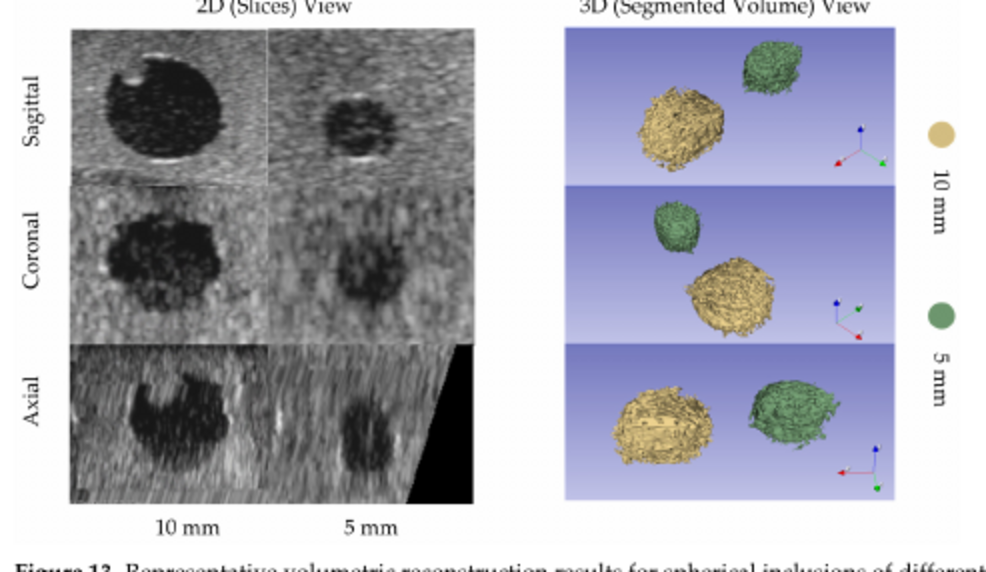
| 球状構造 | 直径 5・7・10 mm |
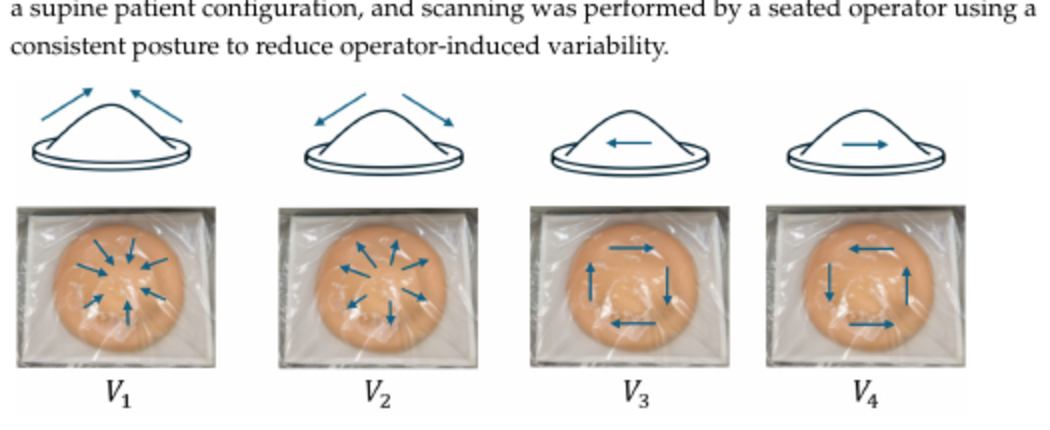
| 走査方法 | V1〜V4,計4種類 |
| 繰り返し | 各条件10回,合計120回 |
| ボクセル間隔 | 0.1 mm |
| V1 | 放射状・中心に向かう |
|---|---|
| V2 | 放射状・中心から外へ |
| V3 | 周回・時計回り |
| V4 | 周回・反時計回り |
出典:論文 Section 4.数値はロボットを用いた所定の試験条件下の誤差であり,人体での診断性能を示すものではありません.
4種類の走査方法
模擬組織の3D再構成
3D再構成の可能性と課題
5・7・10 mmの球状構造を含む乳腺ファントムで,4種類の走査パターンを評価しました.いずれのパターンでも立体的な再構成が可能でしたが,対象の大きさと走査方法によって誤差は変化しました.統計解析では,両者の影響とその交互作用が有意でした.
本研究は制御されたファントム実験による実現可能性の検証です.今後は人体での評価,複雑なプローブ運動や組織変形への対応,自動セグメンテーションの改善が必要です.
| 評価した要因 | F値 | p値 | 結果 |
|---|---|---|---|
| 球の直径 | 3.30 | 0.041 | 有意 |
| 走査パターン | 8.37 | <0.001 | 有意 |
| 直径 × 走査パターン | 2.75 | 0.016 | 有意 |
論文 Table 4.p < 0.05を統計的に有意と判定.走査方法の影響は,対象の大きさによって異なります.
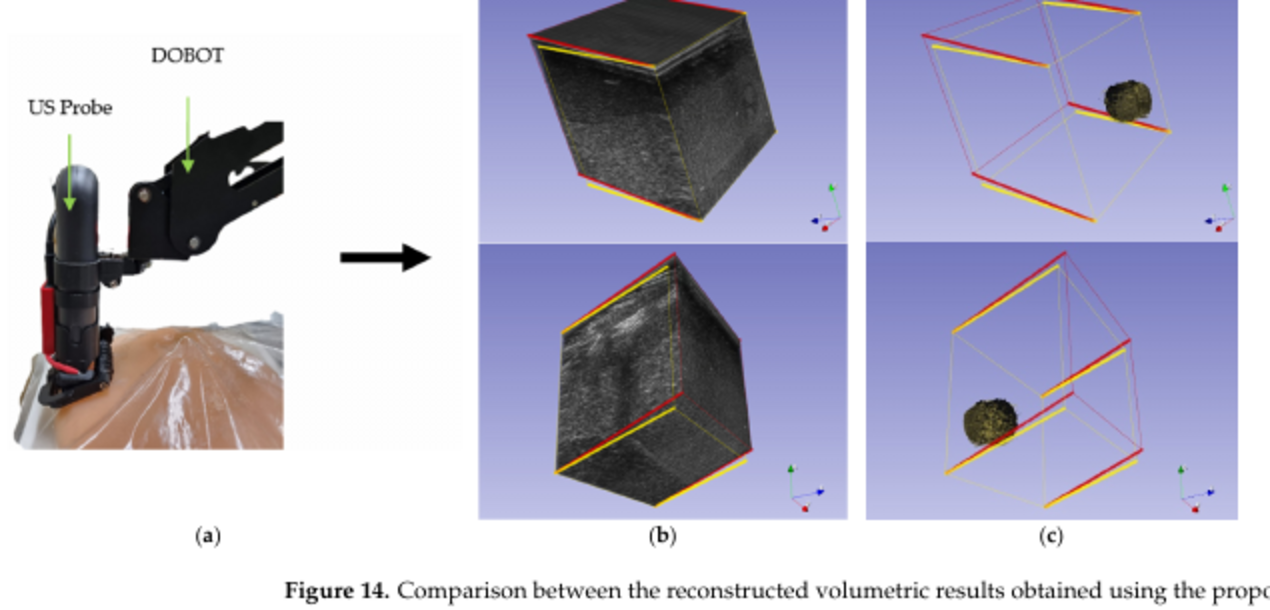
ロボットによる参照結果とも比較
ロボットアームで制御した走査を参照し,再構成ボリュームと内部球状構造の位置関係を比較しました.赤い輪郭がロボット参照,黄色い輪郭が提案方式による結果を表します.
Portable Freehand 3D Breast Ultrasound Using a Dual-Rotary-Encoder 2DoF Tracking Framework
Syahid Al Irfan and Oky Dicky Ardiansyah Prima
Sensors 2026, 26, 4080.